Bugstrahlruder-Display
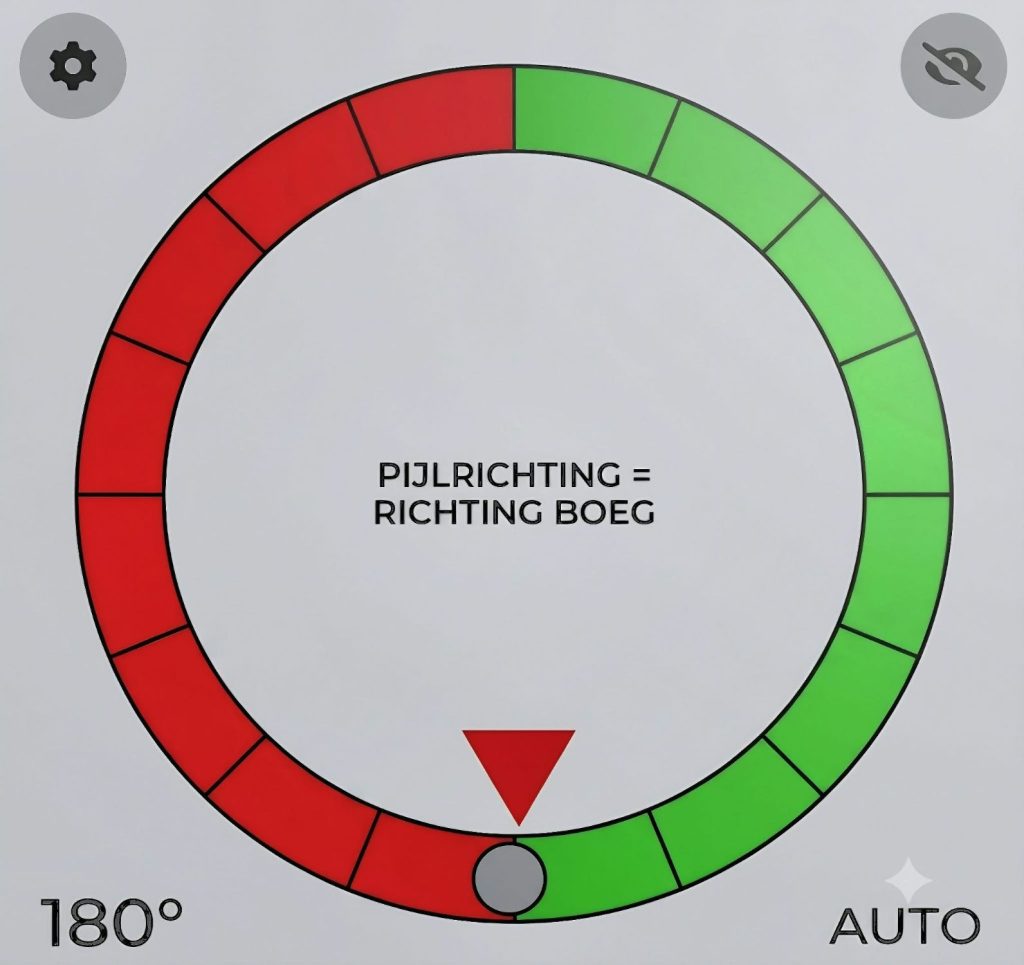
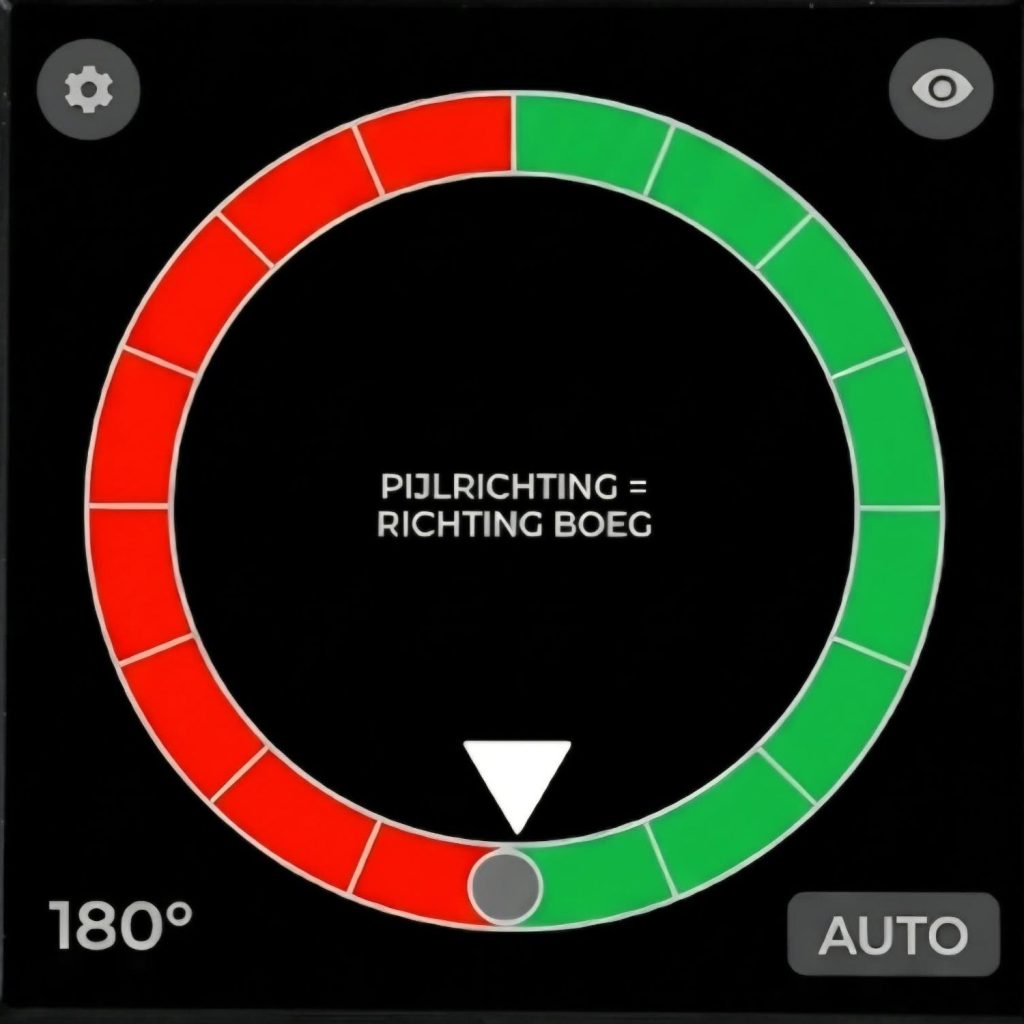
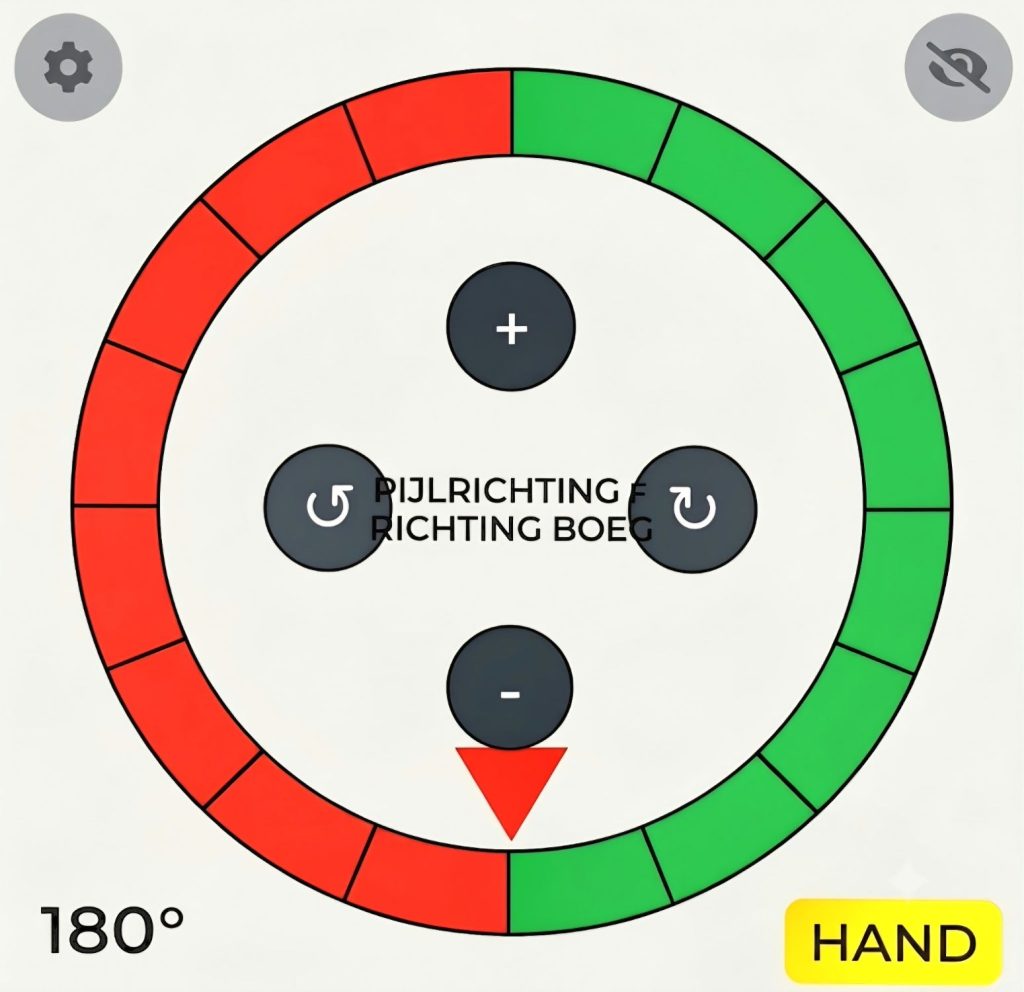
Maßgeschneiderte 4″-Displayeinheit auf Basis des ESP32-S3 zur Anzeige und Steuerung der Schubrichtung des Bugstrahlruders an Bord eines Binnenschiffs. Das System liefert dem Schiffsführer eine direkte visuelle Rückmeldung über die aktuelle und die gewünschte Schiffsrichtung.
Die Einheit kommuniziert über CAN-Bus (TWAI, 100 kbit/s) mit zwei Encodern. Ein Encoder meldet die Stellung des Schubgitters zurück, der andere gibt die gewünschte Steuerrichtung vor. Die hydraulischen Steuerventile werden über eine CAN-Relaisplatine angesteuert. Der Status der Encoder und der Relaisplatine wird überwacht. Zusätzlich erfolgt eine Folge-fehlererkennung: Erreicht das Schubgitter die gewünschte Stellung nicht, wird ein Alarm ausgelöst. Die Alarme sind sowohl visuell als auch akustisch.
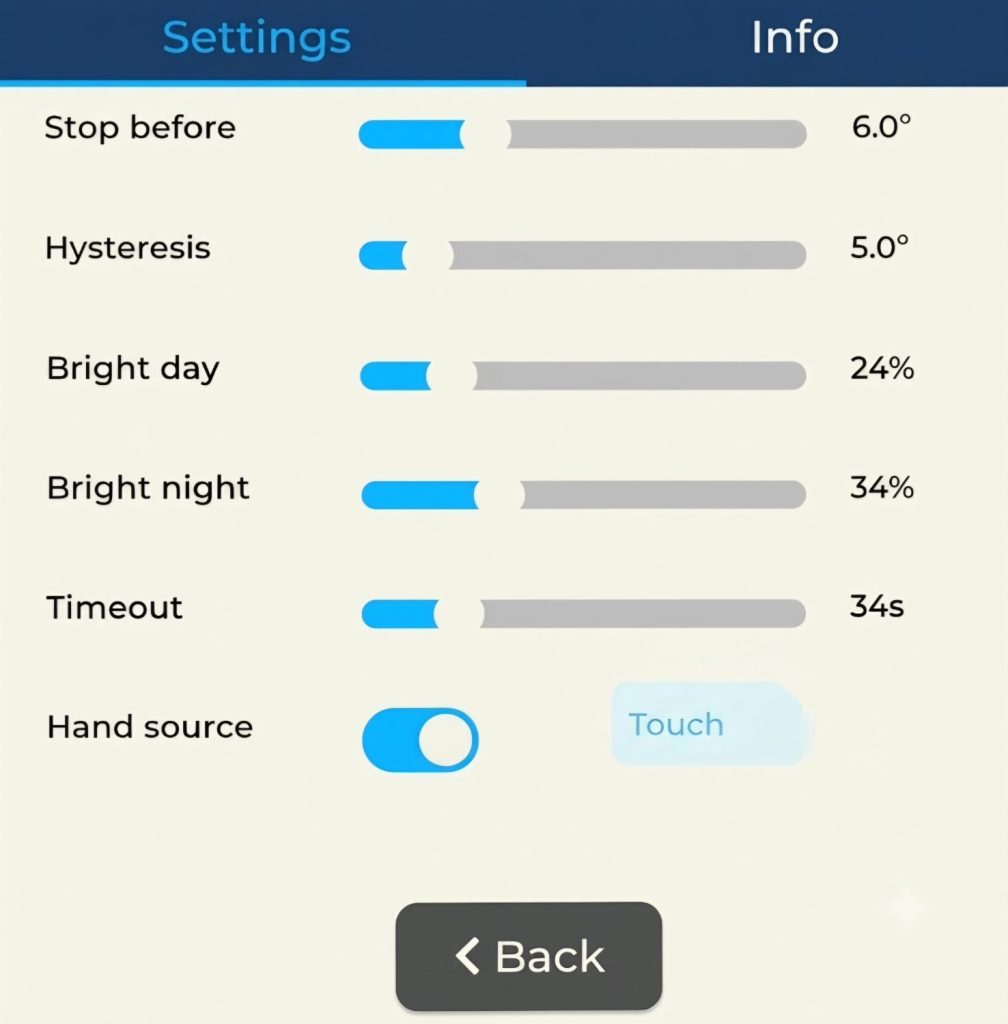
Die Software wurde vollständig in C mit ESP-IDF 5.x und FreeRTOS entwickelt. Die Benutzeroberfläche läuft auf LVGL v8 mit einem Tag- und Nachtmodus (getrennt dimmbar), abgestimmt auf den Einsatz an Bord eines Schiffes. Darüber hinaus ist eine Hysterese einstellbar, um ein Oszillieren (Hunting) der Steuerung zu verhindern.
Technische Spezifikationen
| MCU | ESP32-S3 (240 MHz, Dual-Core) |
| Display | 480×480 px TFT |
| UI | LVGL v8 / ESP-IDF 5.3.5 |
| Bus | CAN / TWAI — 100 kbps |
| Versorgung | 12 V..36VDC |
Gallerie: