Boegschroef Display
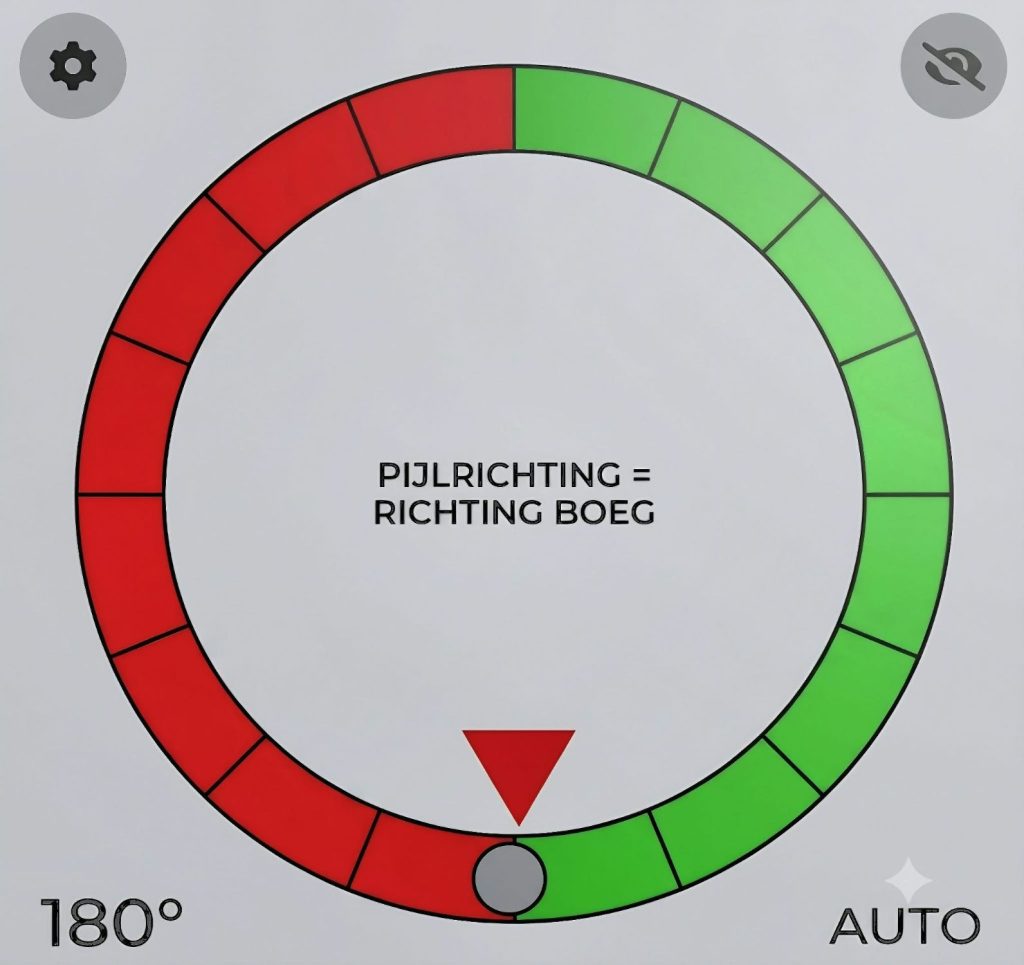
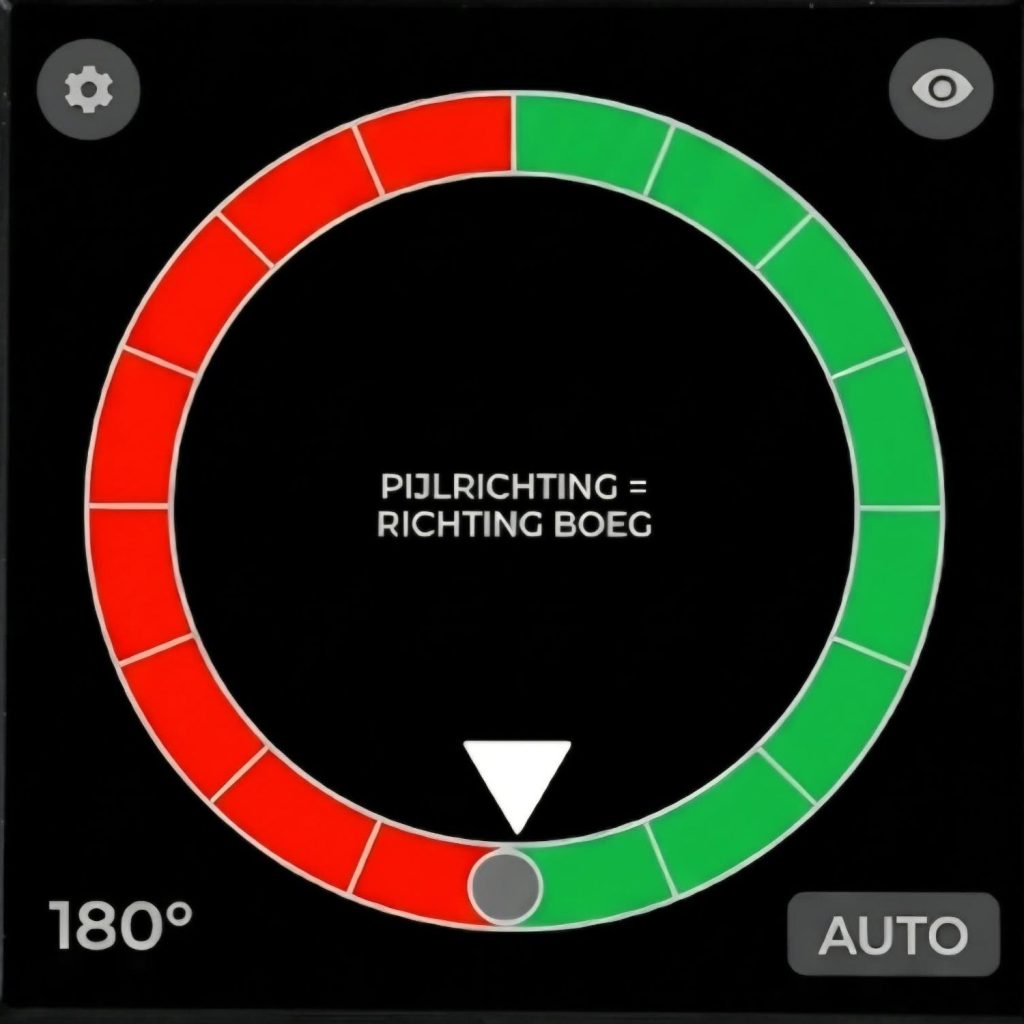
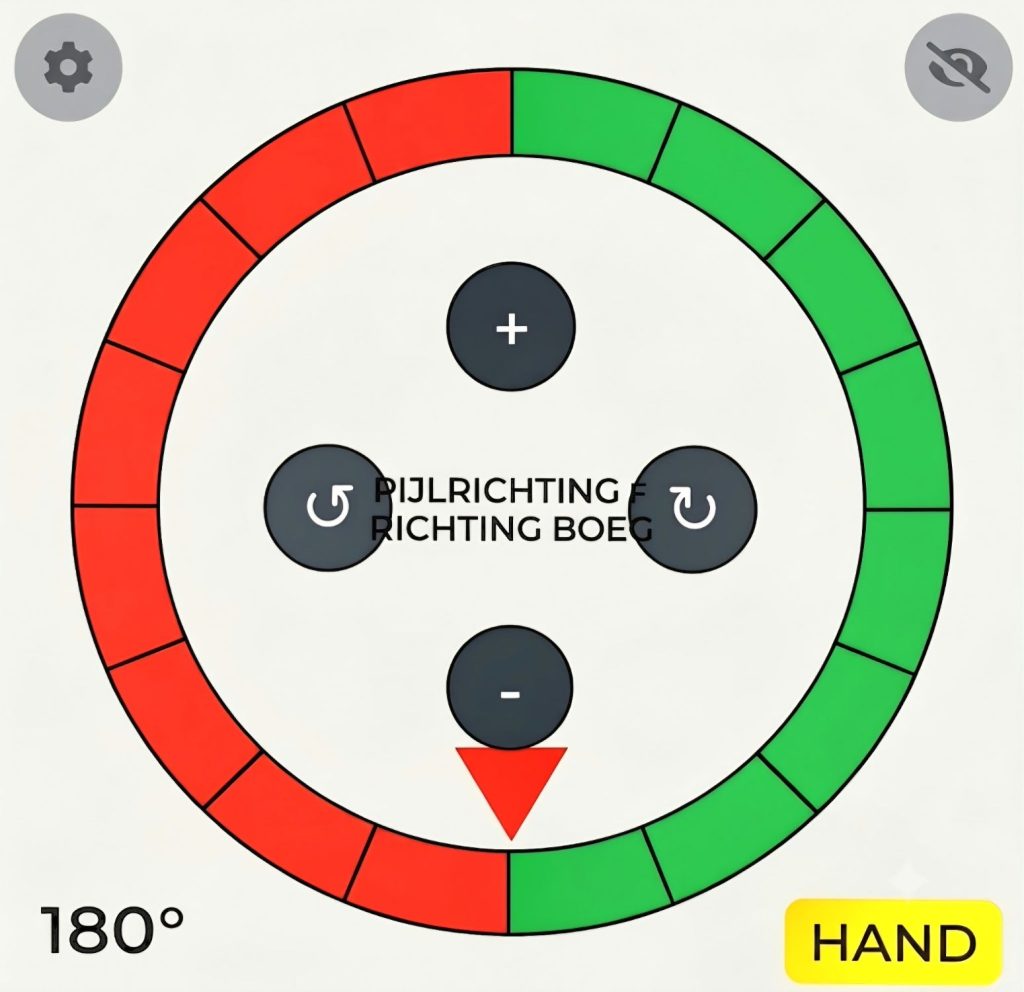
Op maat ontworpen 4″ display-unit op basis van de ESP32-S3 als indicatie van de stuwrichting en besturen (wegafhankelijk) van de boegschroef aan boord van een binnenvaartschip. Het systeem geeft de schipper directe visuele feedback over de actuele en gewenste scheepsrichting.
De unit communiceert via CAN-bus (TWAI, 100 kbps) met twee encoders. Eén encoder geeft de roerstand door van het stuwrooster en de andere geeft de gewenste stuurrichting aan. De hydraulische stuurventielen worden aangestuurd via een CAN-relais bord. Er is bewaking op de status van de encoders en relaisbord. Er is ook detectie van volgfout: mocht het stuurrooster de gewenste stand niet bereiken resulteert dit in een alarm. De alarmen zijn zowel visueel als auditief.
De software is volledig ontwikkeld in C met ESP-IDF 5.x en FreeRTOS. De gebruikersinterface draait op LVGL v8 met een dag- en nachtmodus (apart dimbaar), afgestemd op gebruik op een schip.
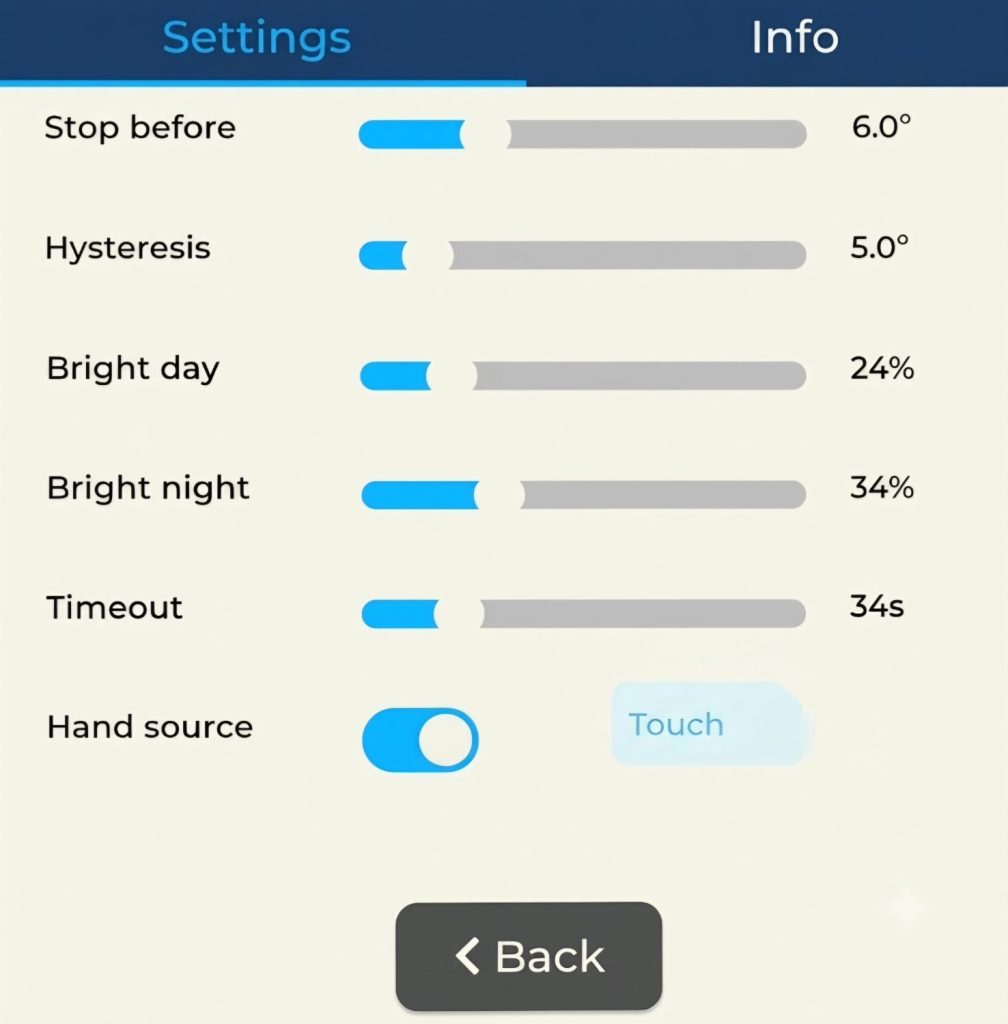
Verder is er een instelling voor de hysteresis, om oscilleren (hunten) van de stuurinrichting te voorkomen
Technische specificaties
| MCU | ESP32-S3 (240 MHz, dual-core) |
| Display | 480×480 px TFT |
| UI | LVGL v8 / ESP-IDF 5.3.5 |
| Bus | CAN / TWAI — 100 kbps |
| Voeding | 12..36VDC |
Galerij: